

Описание
I. Информация о продукте
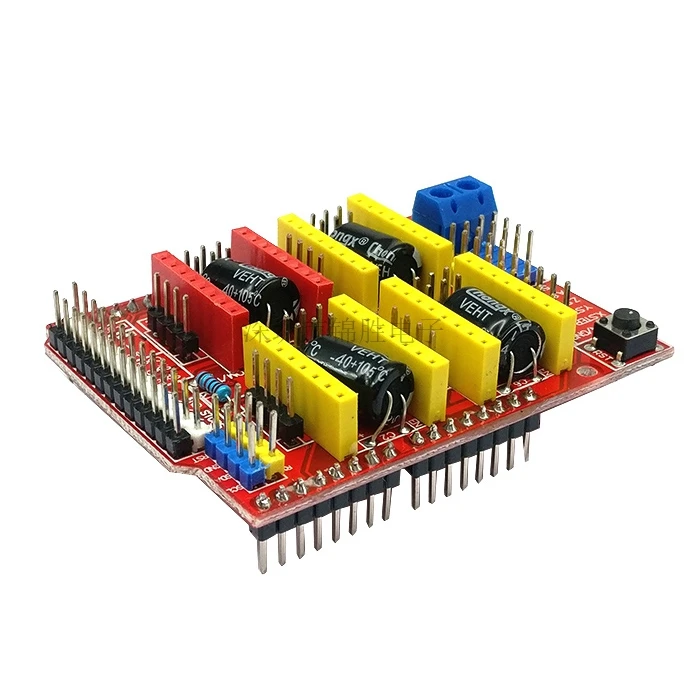
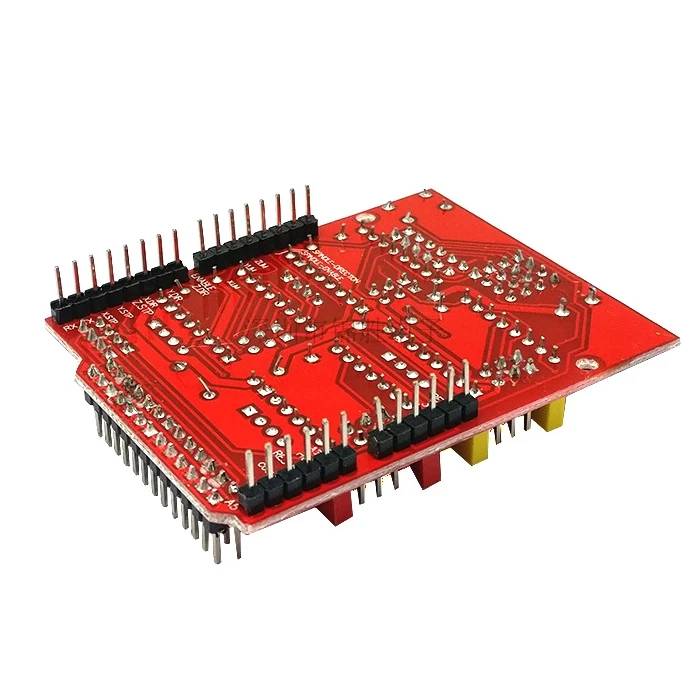
Плата расширения используется для резьбовой машины, плата расширения драйвера 3 d принтера, в общей сложности 4 способа шагового модуля драйвера двигателя, (обратите внимание, что эта плата не содержит модуль драйвера шагового двигателя A4988, нужно заказать) отдельно в нашем магазине, Не может в Мотор привод 4 дороги, и каждый шаг двигателя весь путь только нужно два IO рот, то есть, 6 IO рот может быть очень хорошим управлением Три шагового двигателя, используйте Подъем очень удобно, попрощайтесь с традиционным шаговым двигателем trival.
Ii. Ознакомление с соответствующей связью между UNO и портом ввода-вывода модуля
Булавки, необходимые для основного управления шагового двигателя, другие булавки используются в гравировальной машине, или 3d-принтере, мы не будем уточнять здесь, IO соответствующий, как показано на рисунке выше.
Arduino UNO -- Плата расширения
8 -- EN (терминал с приводом шагового двигателя, активный низкий уровень)
7 -- z. dir (управление направления оси z)
6 -- y. diir (управление направления оси Y)
5 -- x. dir (управление направления оси X)
4 -- z. Шаг (ступенчатое управление оси z)
3 -- y. tep (ступенчатое управление оси Y)
2 -- x. Шаг (ступенчатое управление осью X)
/Ниже представлена простая программа управления шаговым двигателем,
# Define EN 8/шаговый двигатель включает терминал, активный низкий уровень
# Define X_DIR 5/X Ось шагового управления направления двигателя
# Define Y_DIR 6/ось y Шагового управления направления двигателя
# Define Z_DIR 7/z Ось шагового управления направления двигателя
# Define X_STP 2/Ступенчатый контроль оси x
# Define Y_STP 3/Ступенчатый контроль оси y
# Define Z_STP 4/Ступенчатый контроль оси z
/*
Функция: контроль направления и количества шагов шагового двигателя.
/Параметры: управление направления dir, dirPin соответствует dir pin шагового двигателя, stepperPin соответствует шаговому штифту шагового двигателя, количество шагов
/Без возвращаемого значения
*/
Шаг Void (булевой dir, byte dirPin, byte stepperPin, int шаги)
{
Цифровая запись (dirPin, dir);
Задержка (50);
Для (int I = 0; I <шаги; I + +) {
DigitalWrite (stepperPin, HIGH);
DelayMicroseconds (800);
Цифровая запись (stepperPin, LOW);
DelayMicroseconds (800);
} Долл. США
} Долл. США
Void setup () {/устанавливает вход ввода-вывода, используемый шаговым двигателем для вывода
PinMode (X_DIR, выход); PinMode (X_STP, выход);
PinMode (Y_DIR, выход); PinMode (Y_STP, выход);
PinMode (Z_DIR, выход); PinMode (Z_STP, выход);
PinMode (EN, выход);
Цифровая запись (EN, LOW);
} Долл. США
Void loop () {
Шаг (false, X_DIR X_STP, 200);/ось X Мотор реверсирует 1 поворот, 200 шагов на один поворот
Шаг (false, Y_DIR Y_STP, 200);/ось y Мотор реверсирует 1 поворот, 200 шагов на один поворот
Шаг (false, Z_DIR Z_STP, 200);/двигатель оси z поворачивается на один поворот, 200 шагов на один поворот
Задержка (1000);
Шаг (true, X_DIR X_STP, 200);/двигатель оси X вращается 1 поворот, и 200 шагов-один поворот
Шаг (true, Y_DIR Y_STP, 200);/двигатель оси Y вращается на один поворот и 200 шагов делает один поворот
Шаг (true, Z_DIR Z_STP, 200);/двигатель оси z вращается 1 поворот, и 200 шагов-один поворот
Задержка (1000);
} Долл. США
Экспериментальное явление: шаговый двигатель поворачивается на один поворот, останавливается на 1 секунду, а затем вперед на один поворот и так далее.
Стоит обратить внимание, что при подключении модуля A4988, пожалуйста, обратите внимание, чтобы не вставлять его в обратную сторону. Режим подключения шагового двигателя следующий:
2A, 2B-это группа (красный, зеленый), 1A, 1B-группа (синий, желтый), хотите изменить направление, изменить положение одной из групп, например, 2A, обмен на 2B.

Сопутствующие товары


