
Описание
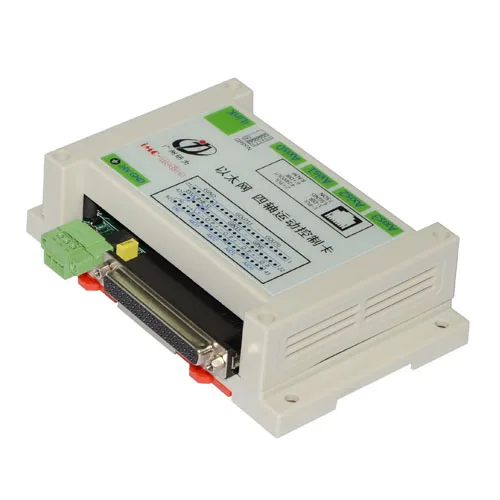
IMC3041E Ethernet4Axis плата управления движением
IMC3041Eyes iMC3042EA функция al Clipping Edition, пожалуйста, обратитесь на официальный сайт для основных функций differences×www.gz yanwei.com) Файл:“Imc3xx1eandimc3xx2eфункциональные отличия карт управления движением серии"
(Одна)Основные характеристики и ресурсы
(1) небольшой размер и красивый внешний вид, отличное качество изготовления, поддержка установки на направляющей;
(2) одночиповая полная система интегрированного управления движением операционного блока, все управляющие алгоритмы, такие как интерполяция, обрабатываются аппаратными средствами., быстрая, высокая точность, выходное сглаживание;
(3) Интерфейс драйвера isRJ45Socket, удобное подключение. Может использоваться экранированная кристальная головка., линия передачи, эффективное улучшение защиты от помех;
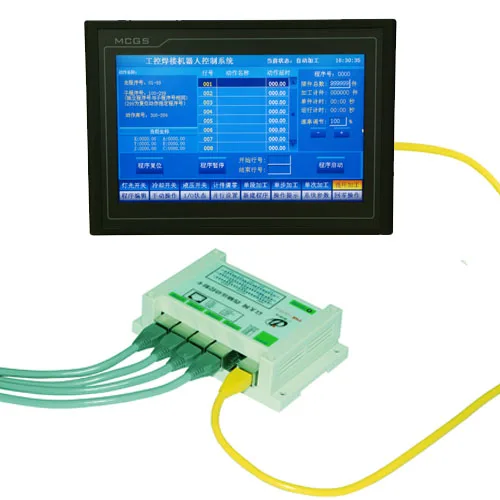
(4) и computer100MReal-time высокоскоростная связь Ethernet (iLink), аппаратный процессор протокола, ответ петли связи как маленький as50uS, уровень 4 проверка мониторинга, максимальное одновременное подключение 64set контрольная карта (расширение через переключатели);
(5) Максимальный одновременный серводвигатель с 4 осями или шаговый двигатель;
(6) импульсный + направленный или вперед импульсы + отрицательный импульсный выходной режим опционально, разница/одиночный конец (открытый коллектор цепи) Опциональный выход;
(7) Share16Global переключение Вход и каждый axis5Switch Вход, включая положительный опыт в надутом виде отрицательный концевой выключатель Вход 、 primaryPoint переключатель Вход 、 датчик переключатель 、 серво будильник Вход;
(8) выход Share16Switch, максимально допустимый ток is500mA, реле, приводящее небольшие токи непосредственно, СОЛЕНОИДНЫЕ клапаны и т. д.;
(9) сервопривод включен на каждой оси, сервосигнальный входной интерфейс;
(10) 1 пять дополнительных интерфейсов кодировщика, ортопедическое оборудование кодировщика для подключения электронного маховика;
(11) 1One stop switch вход, может использоваться для подключения аварийного выключателя.
(Два)Основные показатели
(1) и computer100MReal-time связь Ethernet, чистый аппаратный процессор протокола, ответ связи как небольшой as50uS, четырехкратная проверка мониторинга, обеспечение надежной связи;
(2) Цикл управления движением: 1 мс;
(3) Highest4Axis Independence или синхронизация/интерполяция управления движением;
(4) Максимальная частота импульсного выхода: 8 МГц;
(5) Максимальная Входная частота кодировщика: 8 МГц;
(6) 32 директивы диапазон позиций насадок (импульсный);
(7) погрешность положения: ≤ 1 пульс;
(8) разрешение скорости инструкции (ошибка): менее 0,002%
(9) 48 позиционное прецизионное электронное Передаточное отношение;
(10) внутренняя обработка 48 бит;
(11) время обработки инструкции по случаю <0.1uS;
(12) высокоинтегрированный одночиповый сердечник управления, высокая надежность системы;
(13) усиленный Мощность защиты и фильтрации схемы, все переключения входа и выхода изолированы Синусоидальная мощность: 3.5KV, высокая способность анти-помех;
(14) все коммутационные входы фильтрованы в цифровом виде;
(15) Все входные s и выходные s являются прямыми toEIA/TIA-422Differential парой or24VLevel входного и выходного контроллера, повышая способность анти-помех сигналов;
(16) поддержка 4 ~ 100 символов пользовательского шифрования, защита прав интеллектуальной собственности системных интеграторов;
(17) Поддержка удаленного обновления прошивки;
(18) поддержка функциональной библиотеки, платформа и встроенная операционная система, может быть составлена PC + плата управления движением или промышленный планшетный компьютер (быть на основе onARM) + система карты управления движением, Ethernet связь между 。 если требуется функциональная библиотека под платформой, пожалуйста, свяжитесь с нашей службой поддержки клиентов.
(Три)Основные Управление функции
1. Каждая ось поддерживает линейную и кольцевую ось.
2. Каждая ось поддерживает плановое движение в двухкоординатной системе: основная система координат mcsand вспомогательные системы координат 。
В процессе движения в основной системе координат, точка-точка или непрерывное Движение скорости в вспомогательной системе координат может быть наложен в то же время.
3. Непрерывность (скорость) движения.
(1) Поддержка соналичия, непрерывное Движение скорости в вспомогательной двухкоординатной системе;
(2) улучшенное интеллектуальное управление кривой скорости, процесс ускорения и замедления более плавный;
(3) процесс увеличения и достижения целевой скорости может быть синхронизирован с другими переменными., например, синхронизация с смещением или временем и т. Д.;
4. Точечное движение (пробежка);
5. Точка-точка движения
(1) Поддержка одновременного движения точка-точка в двух системах координат, достигая движения суперпозиции;
(2) Поддержка представления движущихся целей в абсолютном положении и относительном расстоянии;
(3) поддерживает общий режим и режим отслеживания.
(4) Продвинутый интеллектуальный алгоритм планирования кривого ускорения и замедления, поддерживающий Асимметричные процессы ускорения и замедления, положение цели может быть изменено произвольно в процессе движения. Или скорость движения.
(5) Временная подвеска движения.
6. Электронные Шестерни движения 。
(1) Коэффициент привода 48 бит, достигая высокой точности привода шестерни, ошибка меньше, чем Минимальный блок смещения 。
(2) ось последователя может следовать различным значениям командной позиции активной оси., или значение кодировщика отзывы.
(3) свободные и синхронные процессы соединения, приводной вал может быть в ускоренном или равномерном движении во время зацепления.
(4) коэффициент передачи может быть изменен в любое удобное для Вас время. 。 после смены передаточным отношением, скорость передачи данных может быть достигнуто свободно или синхронно. 。
(5) есть два режима работы после сетки: запуск на оригинальной или указанной скорости (или замедление и остановка).
(6) свободный процесс сетки и синхронный процесс сетки.
(7) можно комбинировать с инструкциями по случаю, осуществляя гибкое синхронизированное движение.
(8) движение точка-точка в вспомогательной системе координат может быть наложено во время движения электронной передачи.
7. Электронное движение маховика.
8. Время/нелинейное синхронное движение смещения.
9. Интерполяция
(1) Поддержка одновременного выполнения интерполяционного движения в двух интерполяционных пространствах, то есть два набора осей одновременно производят интерполяционное движение;
(2) Каждое интерполяционное пространство поддерживается 1 осью ~ непрерывная линейная интерполяция всех осей, высокая скорость и высокая точность интерполяции во внутреннем оборудовании;
(3) каждая (интерполяция до пространство имеет Большой буфер, поддерживая непрерывное интерполяции массового микро отрезков;
(4) Технология слияния третьего порядка используется при переходе между сегментами и сегментами., сглаживая воздействие небольших линий во время перехода;
(5) Поддержка произвольной двухосевой интерполяции дуги;
(6) Поддержка спираль интерполяции;
(7) Поддержка двухосевой дуги + интерполяция некоторых осей, линейная ось пропорционально продвигается по дуговой дорожке;
(8) инструкции по параметрам записи могут быть вставлены между сегментами интерполяции, инструкция по работе с битами, инструкция по ожиданию, инструкция по случаю, гибкое выполнение сложных синхронизированных движений, аси/Синхронизация с движением пути и т. д.;
(9) скорость и конечная скорость каждого сегмента могут быть указаны;
(10) для каждой оси могут быть установлены относительные или абсолютные координаты;
(11) Линейные сегменты могут выбирать скорость на основе синтетических дорожек, скорость также может быть спланирована на основе расстояния движения одной оси; планирование скорости секции дуги на основе траектории дуги;
(12) изменение скорости в реальном времени, соотношение скорости может быть больше, чем 1, или меньше, чем 1;
(13) пауза/непрерывная интерполяция.
10. Контурное движение. Контурное движение относится к расчету точечных данных хост-компьютером (интерполяция программного обеспечения хоста), fromiMCSmooth фитинг и тонкая интерполяция.
11. Поиск и машинного оборудования набора происхождения (обнуление) 。
(1) Поддержка переключатель источника 。
(2) Вы можете установить две скорости поиска, высокую скорость и низкую скорость.
(3) Найдите приложение для происхождение в любом направлении, автоматически возвращается при встречах предел 。
(4) вы можете установить поиск в исходное положение, автоматически перемещать в указанное место (homestpos) 。
(5) можно установить значение смещения исходной позиции (homepos) 。
(6) переключатель источника может быть указан на подъеме или падении.
(7) происхождение может быть установлен непосредственно с помощью переключатель источника сигнала. 。
(8) Хост в любое время (в том числе Спорт) все могут быть проинструктированы. (sethome) Установите текущую точку к исходу непосредственно.
12. Событие инструкция программирования
Креативный процессор событий, механизм обработки событий при прохождении timeEDM (Event-Driven Motion) для осуществления различной синхронизации гибко, asIOsynchronization 。
13. I/OCounter
Можно использовать вход переключателя зонда для каждой оси. I/Ocount, подсчитывая эффективные края входных переключателей 。
14. Другое дополнительных функций
Если подвешивается, временная остановка выходного импульса, точка останова местоположения, время и т. Д.
15. Движения разглаживания
Расширенный интеллигентая (ый) алгоритм сглаживания, по-прежнему производные ускорения 。
16. Ошибки и безопасность
Обеспечивает многоуровневое Обнаружение ошибок и функции защиты безопасности:
(1) инструкция мониторинг данных
(2) ускорение ограничения;
(3) Ограничение скорости;
(4) сервосигнализация;
(5) аппаратный концевой переключатель;
(6) программное обеспечение расположение ограничения;
(7) мониторинг аномалий командной позиции;
(8) Кнопка аварийной остановки 。
19. Идентификация статуса движения
22. Несколько instructionFIFODesign, каждый instructionFIFOmutually независимых, легко многопоточность дизайн;
23. Поддержка инструкций ожидания, битовая работа и т. д., легко осуществить контроль времени/управление.
(Четыре)Другое вспомогательный Применение развития ресурсы
1. iMCSOFT: разработка и отладка платформы системы управления движением
IMCSOFTAimed atimcappliance разработка и отладка программного обеспечения для серии карт управления движением, используйте d, чтобы помочь использовать rs для ускорения развития приложения управления движением 。 используйте rs, можете написать значения всех параметров или зарегистрировать. iMCSOFTProgramming под программным обеспечением использует аналогичный approachBASICLanguage, простой синтаксис, простой в использовании, как:
Для a = от 0 до 4 do; выполнение цикла 5 секунд
Wr mcsdist 10000 1; axis1OfmcsdistWrite in100000
Wr mcsgo-1 1; axis1OfmcsgoParameter writing-1 (FFFFh)
Waitparam mcsmoving 1, 0, 0,1; ожидание завершения работы мобильного телефона
Следующий; концом петли
2. Dynamic Link function Library.
Пользователи могут вызвать функцию librariesC, C + +, VC + +, VB. чистая 、 Delphy 、 LabviewHigh уровень Язык CompilationWindows Применение программное обеспечение под 。 stayiMCSOFTInstructions, которые будут использоваться в большинстве случаев Функция s можно найти в DLL. и формат похож. поэтому, как долго asstayiMCSOFTControl функция программирования и отладки на платформе, это может быть осуществлено путем вызова соответствующей функции программирования на языке высокого уровня., так что это можно сделать быстро. отправить инструкция Применение программное обеспечение 。
3. Imcsoftпримеры программ и VC, VB, LabVIEW следующий пример программы, через эти примеры программ, пользователи могут быстро понять метод управления программированием карты.
(Пять)Рабочая среда
Температурный режим работы: 0 ~ 60 ℃
Температура хранения:-20 ~ 80 ℃
Влажность: 5% ~ 90% без конденсации.
(Шесть) около драйвера Соединительный
ПрименениеRJ45Одна из характеристик контрольной карты заключается в том, что сиденье выступает в качестве драйвера Соединительный порт., могут быть приняты5Класс (CAT5) Или шесть категорий (CAT6) Кабель Ethernet, прессованные с кристаллической головкой на одном конце и другого конца провода сварен к вилке на сервопривод (обычно считаетсяSCSI-50PШтекер),Таблица размеровПоказано»
 Если шагового драйвер подключен, как правило, только в том случае, импульсных команд и направление сигналы должны быть соединены., таким образом, вы, как правило, только нужно подключить один из них.RJ45Разъем (а именноAXn_AСиденья),Таблица размеровВыглядят следующим образом:

Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


