
Описание
Примечание: Этот драйвер подходит для индукции постоянного тока BLDCM.
Функциональные характеристики
① Изысканный размер, печатная плата только 5,5x5,5 см
【Поддержка напряжения 9 v-24 v, Номинальный выходной ток 8a, максимальный выходной ток 16A
♦ Адаптация фазовой последовательности двигателя одним ключом, мониторинг температуры, выход большого крутящего момента
【Поддержка потенциометра и переключателя, аналоговый сигнал и логический уровень, ШИМ/частота/импульсный сигнал, RS485 несколько входных сигналов
【Он поддерживает различные режимы регулирования скорости, такие как режим регулирования скорости рабочего цикла (регулирование напряжения), контроль скорости по замкнутому циклу (стабилизация скорости), контроль положения по замкнутому циклу (шаг/сервопривод), контроль крутящего момента (ограничение тока).
◆ Поддержка ускорения и замедления буфера времени и ускорения и замедления ускорения, который может автоматически разгоняться и замедляться в течение указанного путешествия и точно найти
【Поддержка одинарный потенциометр, двойной независимый потенциометр, двойное сравнение потенциометра для контроля скорости вперед и назад
♦ Поддержка конфигурации диапазона напряжения аналогового сигнала и напряжения логического уровня, аналоговый сигнал поддерживает диапазон напряжения 0 ~ 3,3 В, логический уровень может поддерживать напряжение 0 ~ 24 В и т. д.; поддержка регулировки линейности аналогового сигнала и настройки порога логического уровня
【Поддержка внешнего ШИМ и частотного сигнала для регулирования скорости двигателя, и поддержка внешнего импульсного сигнала для управления двигателем
♦ Поддержка MODBUS-RTU протокола связи; поддержка использования 485 для моторного цикла, стабильной скорости, позиционирования нескольких режимов контроля скорости гибридного управления
♦ Управление током двигателя PID, максимальный ток запуска/нагрузки и тормозной ток могут быть настроены отдельно; Поддержка ограничения тока перегрузки двигателя, ограничение/защита тока перегрева, блокированное выключение ротора и индикация неисправности
① Ограничитель поддержки и фиксированный лимит ротора внешнего концевого переключателя
① Частота ШИМ 18 кГц, отсутствие звукового сигнала ШИМ для регулирования скорости двигателя
Подходит для параметров двигателя:
Для мотора с номинальным напряжением 24 В, двигатель с номинальной мощностью 130 Вт и ниже или двигатель с номинальным током 8А и ниже должны быть правильно маркированы для длительной полной номинальной работы;
Для мотора с номинальным напряжением 12 В, двигатель с номинальной мощностью 45 Вт и ниже или двигатель с номинальным током 8А и ниже должны быть правильно маркированы для длительной полной номинальной работы.
(Номинальная мощность, указанная на моторе, обычно относится к выходной мощности. С учетом рабочей потери мотора эффективность мотора учитывается при вычислении номинального тока. Номинальный ток = Номинальная мощность/Номинальное напряжение/эффективность)
Электрические параметры:
1. Входное напряжение питания: DC 9 V ~ 24 V
2. Номинальный выходной ток: 8А
3. Максимальный выходной ток: 10А (вдвойне)/16А (ток двойной выход)
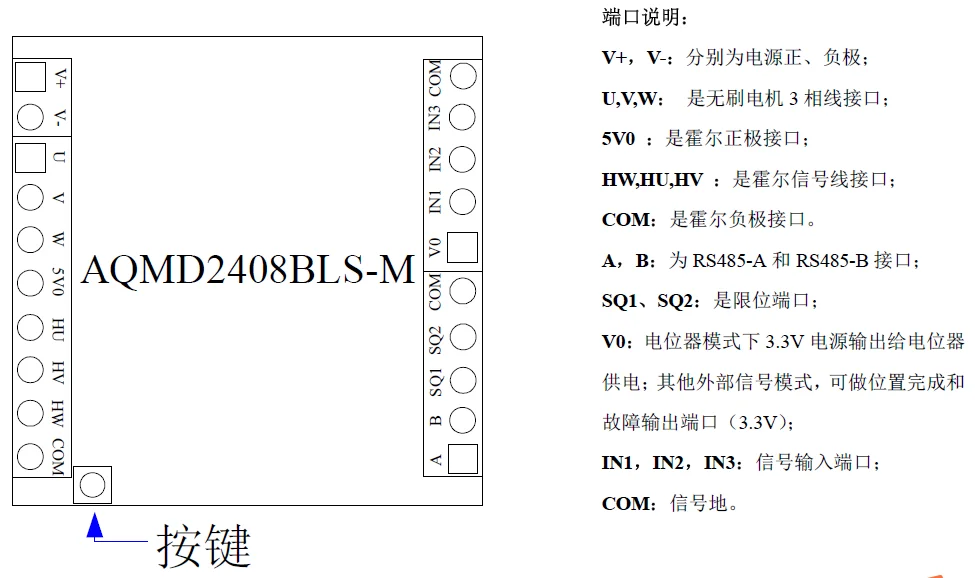
4. Напряжение интерфейса датчика Холла: 5 В
5. Максимальный мягкий тормозной ток: 3 А
6. Количество выходных каналов: Одноканальный
7. Значение сопротивления потенциометра: 10 K ~ 50 K
8. Диапазон допустимого напряжения входного сигнального порта-0,5 В ~ 25 в (без учета неисправности/завершения выходного порта сигнала)
9. Диапазон аналогового сигнала: 0 ~ 3,3 В
10. Цифровой диапазон напряжения сигнала: любой в диапазоне 0-24 В, LV ttl, ttl, hv ttl и т. Д.
11. Поддержка частотного диапазона входного сигнала ШИМ: 100 Гц ~ 10 кГц; Примечание: фиксированная Выходная частота ШИМ: 18 кГц
12. Диапазон поддержки входного сигнала частоты: 0 ~ 10 кГц
13. Выходная частота ШИМ: 18 кГц
14. Выход PWM Разрешение: 1/1000
15. Диапазон параметров связи RS485: скорость передачи данных 9600-115200bps, бит данных 8, поддержка odd, даже, без проверки, Проверьте Бит и стоп бит 2 бита в общей сложности
16. Поддержка MODBUS: Поддержка Modbus RTU, 03 h, 06 h, поддержка кода функции 10 h, диапазон рабочих Адресов 1-128, поддержка трансляции
17. Разрешение обнаружения тока: 0.04a
18. Точность управления постоянным током: 0.1A
19. Диапазон регулирования скорости рабочего цикла: 0 ~ 100.0%
20 Диапазон регулирования постоянной скорости:-3276,8 ~ 3276,7 Гц
21. Диапазон регулировки положения:-2147483648 ~ 2147483647
22. Диапазон регулирования крутящего момента: 0 ~ 8А
23. Ограничительное управление: поддержка; два ограничительных переключателя или блокированное ограничение по времени ротора могут быть подключены внешне
24. Мягкий старт/мягкий тормоз: поддержка; может ограничивать текущий старт, тормоз и установить время ускорения и замедления и ускорение
25 лет. Защита от перегрузки по току/Блокировка ротора:; поддержка; по текущему времени предельный ток; остановка при блокировке ротора
26. Защита обратного подключения питания: поддержка;
27. Защита от короткого замыкания на выходе: настраивается
28. Время действия торможения: обычно 0,1-0,3 с для мягкого торможения
29. Рабочая температура основной платы:-25 ℃ ~ 85 ℃
30. Общий размер: 7,2 см × 5,5 см × 1,7 см
Специальная функция
1. Адаптация фазовой последовательности одного ключевого двигателя
Трехфазная линия и Трехфазная сигнальная линия мотора не могут быть соединены с водителем в порядке, только одна ключевая операция необходима для изучения последовательности Холла мотора. Двигатель может управляться нормально только после обучения после 6 раз управления задним ходом.
2. Автоматическое ускорение и замедление управления возвратно-поступательным движением
Во время управления возвратно-поступательным движением драйвер может узнать общий ход возвратно-поступательного движения заранее (или непосредственно настроить значение). Согласно настроенному ускорению и максимальной скорости ускорения и торможения, автоматический управляющий двигатель может быстро и плавно перемещаться в целевое положение в соответствии с правилами движения Ньютона.
3. Отрегулируйте мотор в любом положении в пределах фиксированного хода
Драйвер может узнать общий ход возвратно-поступательного движения заранее (или непосредственно настроить значение), затем потенциометр, аналоговое количество или ШИМ можно использовать для регулировки положения мотора в фиксированном ходе, а положение мотора и входное количество находятся в линейной зависимости. Если потенциометр поворачивается в среднюю точку и входной рабочий цикл установлен на 50%, двигатель будет перемещаться в среднюю точку хода.
4. Бесщеточный мотор также может управляться шаг за шагом.
Входной сигнал выбирается как ШИМ/частота/пульс, тип импульса настроен как пульс, а рабочий режим настроен как контроль положения. Затем он может управлять BLDCM как шаговый двигатель. Он может контролировать угол вращения двигателя через один импульсный сигнал и направление вращения через другой импульсный сигнал. Может быть настроен угол вращения мотора, соответствующий каждому импульсу.
5. Бесщеточный мотор также может управляться сервоприводом.
В 485 режиме управления связью, целевое положение (абсолютное положение или относительно текущей позиции) может быть непосредственно передано, чтобы повернуть водителя в целевую позицию. Водитель будет автоматически управлять двигателем, чтобы быстро и плавно перемещаться в целевое положение в соответствии с нормой движения Ньютона в соответствии с установленными ускорениями и максимальной скоростью ускорения и замедления. Во время движения драйвер может предсказать оставющееся время, необходимое для выполнения задачи.
Принцип Введение:
Драйвер использует лидирующую технологию точного обнаружения тока двигателя, скорость самопроверки индукционного двигателя, обнаружение положения вращения индукционного двигателя, постоянный ток регенерации торможения (или торможения) технология и мощная технология регулирования PID идеально контролируют стабильное вращение двигателя вперед и назад, реверсивное и торможение, Регулирование выходного тока в режиме реального времени для предотвращения перегрузки по току, точный контроль скорости двигателя и вращающегося положения, электрическое время отклика машины короткое, а сила отката небольшая.
Управление ускорением и замедлением двигателя: режим плавного пуска автоматического регулирования тока и управления ускорением. Двигатель может запускаться быстро и стабильно с небольшой отдачей. Поддержка ускорения и замедления времени и ускорения и замедления конфигурации ускорения.
Управление торможением двигателя: энергопотребление, режим торможения с автоматическим регулированием тока. Время торможения двигателя короткое без сильного удара и вибрации. Поддержка конфигурации тормозов.
Управление задним ходом двигателя: процесс переключения двигателя вперед и назад контролируется внутренним водителем, который автоматически производит торможение, мягкое торможение и плавное управление пуском. Независимо от того, как часто меняется сигнал заднего хода, драйвер или мотор не будут повреждены.
Стабильный контроль скорости двигателя: скорость и положение вращения обнаружены сигналом холла, и PID алгоритм управления используется для управления замкнутым контуром, который поддерживает контроль скорости замкнутого цикла и контроль положения времени замкнутого цикла.
Управление позицией двигателя: обнаружение положения вращения через сигнал холла, используйте PID алгоритм регулировки положения для управления замкнутым контуром, и используйте сопротивление тормоза для замедления.
Управление крутящим моментом двигателя: Управление крутящим моментом двигателя путем регулировки выходного тока.
Перегрузка двигателя и блокировка защиты ротора: Когда двигатель перегружен, драйвер ограничит ток на выходе, чтобы эффективно защитить мотор; когда мотор заблокирован, водитель может определить состояние и тормозить двигатель.
Подавление внутренних помех: схема управления и схема управления соединены потреблением помех и подавлением переходных помех, что может эффективно гарантировать, что на цепь управления не влияет помехи цепи вождения.
Подавление внешних помех: устройства защиты от ЭСР и цепи электростатического разряда используются для защиты всех интерфейсов от ЭСР, таким образом, внутренние цепи могут работать стабильно и внутренние устройства не могут быть повреждены переходным высоковольтным статическим электричества, добавленным к интерфейсу.
Характеристики
- Тип двигателя
- Двигатель постоянного тока
- Питание
- DC
Сопутствующие товары


