

Описание
Тип 1:Макетная плата один комплект
Тип 2:Макетная доска Один комплект + Информация о программе
Сервопривод Управление
Кольцо положения, кольцо скорости, кольцо тока
\
Трехкольцевая профессиональная плата управления Сервоприводом
\
Синусоидальной векторное управление
\
Кодировщик adopts1000After частота линии мультипликатор 4000line, высокая точность, позиционирование
\
Живой демонстрации видео:
\
http://v.youku.com/v_show/id_XMjk4MTA2NzUyOA==.html?spm=a2h3j.8428770.3416059.1
\
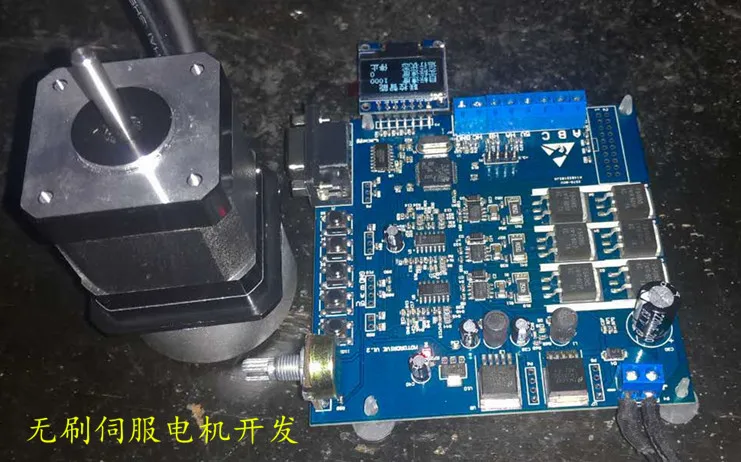
Разработка двигателя с использованием бесщеточного серводвигателя, широко используется в высокоточном позиционировании случаев, таких как управление роботом, механическое управление рукояткой, управление станком с ЧПУ и т. Д., владелец представляет этот DC бесщеточный сервомотор макетной платы на основе его опыта проекта.
\
Параметры данной платы сервопривода следующие:
\
Номинальное входное напряжение: DC 24 V;
\
Мощность: 1000 Вт;
\
Рабочий ток: 10А, мгновенный импульсный ток: 33А (в зависимости от choiceMOSTube)
\
Выбор устройства привода: IR2101S + IRF540N
\
\
\
Управляющая плата функция:
\
Эта макетная плата разработана только для сервопривода
\
В настоящее время, он был завершен на основе onabcolated с помощью EncoderFOCSpace синусоидального векторного алгоритма скорости замкнутого цикла управления и тока управления петлей (крутящего момента кольца)
\
Ключ Запуска на основе ключевой системы управления, стоп, ускорение, функция замедления
\
Аналоговое Управление скоростью двигателя на основе системы управления потенциометром
\
Функция удержания нулевой скорости была осуществлена, даже при остановке, крутящий момент также очень большой., типичное применение сервопривода
\
Увеличение трапециевидного ускорения и замедления, ускорение и замедление
\
Положение замкнутого контура управления, в отношении осуществления трехкольцевого управления, скоростное кольцо плюс текущее кольцо плюс позиционное кольцо управления, осуществить стандартную функцию сервопривода
\
\
Отгрузочная ведомость:
1. 24 V pmsm Servo Мотор с датчиком
\
2. Набор макетных плат сервопривода
\
3. Последовательный порт usbTurn a
\
4. Схема макетной платы
\
5. На основе onFOC2.0A набор основных процедур контроля скорости (получение кодировщика)
\
6. На основе onFOC2.0A набор процедур аналогового контроля скорости (получение кодировщика)
\
7. На основе onFOC4.2A набор серводвигателей контроля скорости (параметры могут быть изменены онлайн)
\
8. Набор процедур управления позиционным кольцом
\
9. Инструкции по монтажной схеме
\
10. Бесщеточный двигатель разработки boardfoc2.0 инструкции для использования
\
11. Бесщеточный двигатель разработки boardfoc4.2инструкции по использованию
\
12. Бесщеточный двигатель постоянного тока от квадратных wavefocopering инструкции
\
13. Драйвер развития Инструкция по работе с аппаратным обеспечением
\
14. Бесщеточный привод разработка проблемы клиента
\
15. Фокусированное объяснение синусоидального вектора пространства
\
16. KEIL5.14A набор программного обеспечения для разработки
Сопутствующие товары


